
Dans cet article, nous présentons les meilleures pratiques pour configurer les encaisseuses sur vos lignes de calibrage d'œufs. Nous abordons leur emplacement optimal ainsi que les réglages de calibreuse à privilégier pour améliorer votre retour sur investissement.
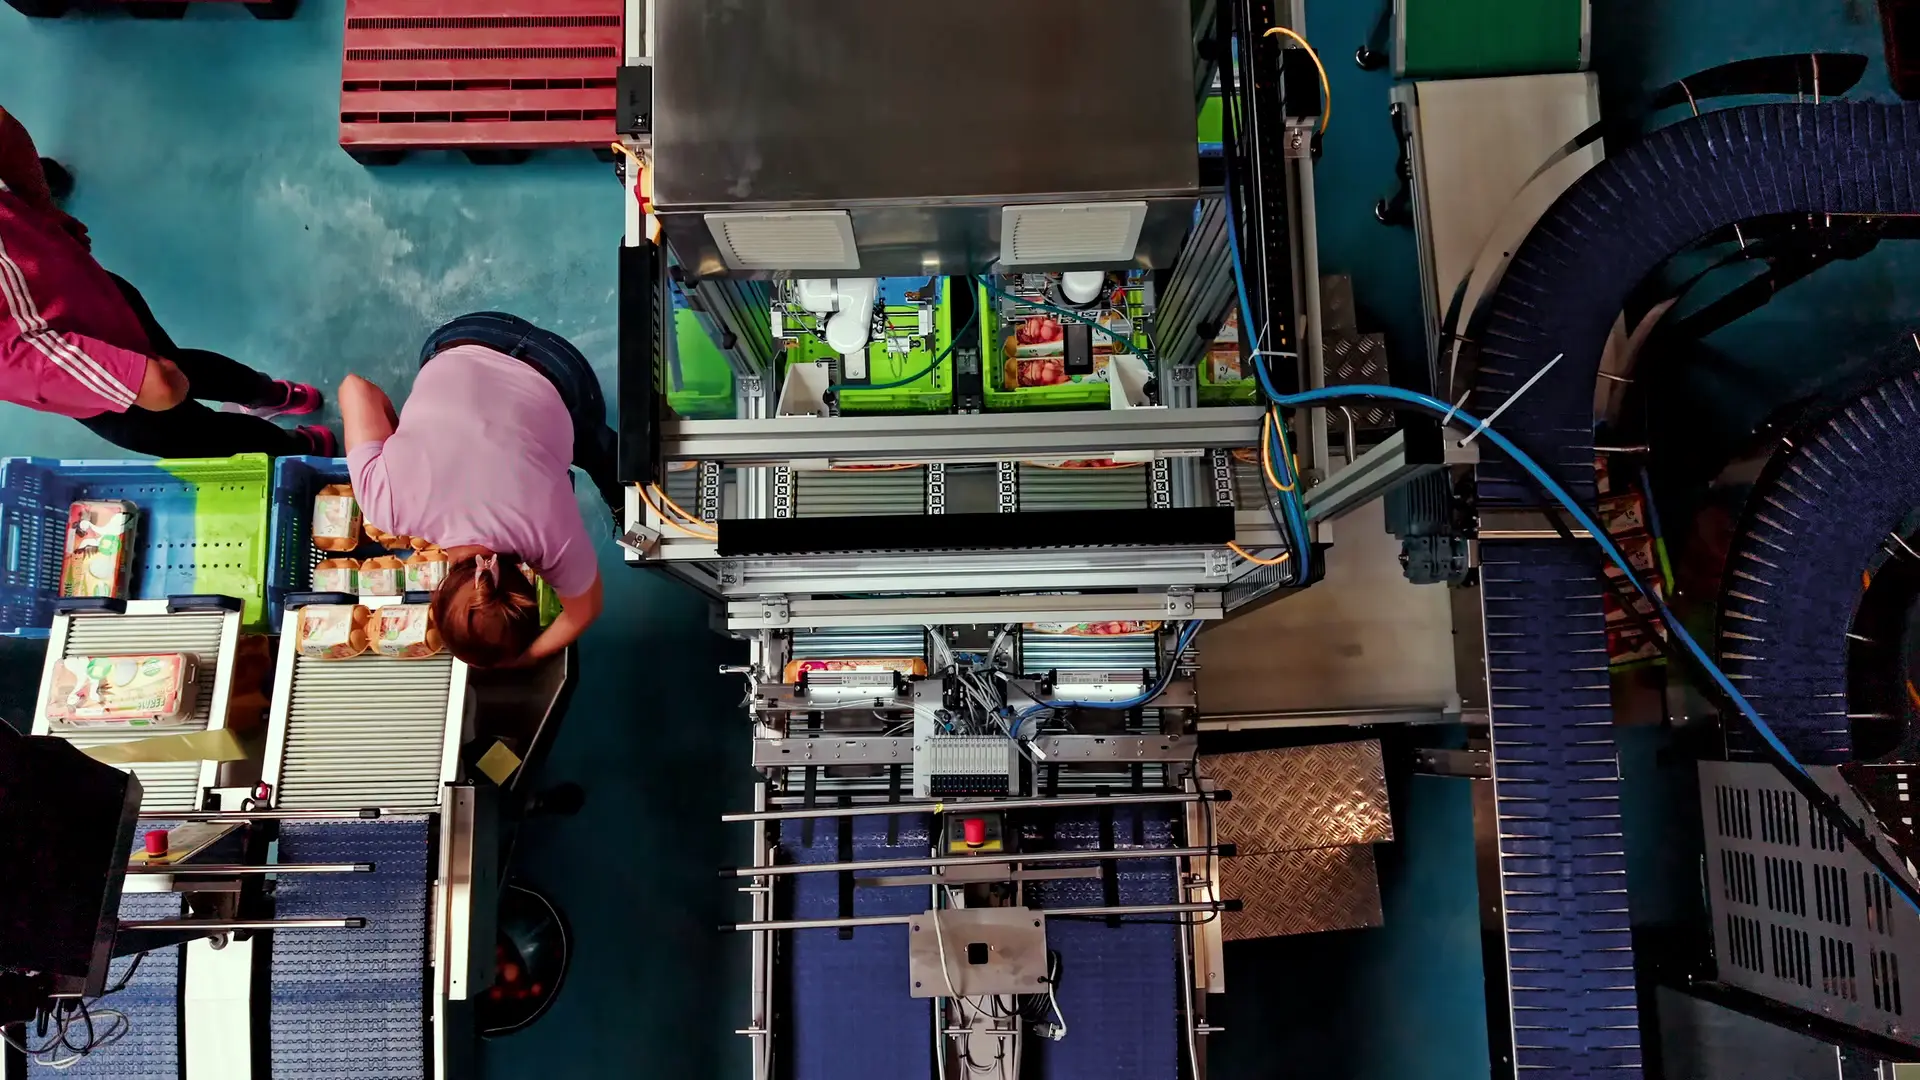
Les encaisseuses peuvent améliorer considérablement la productivité de votre exploitation de conditionnement d'œufs. Au lieu de placer manuellement les produits dans des caisses, les opérateurs peuvent se concentrer sur l'approvisionnement en matériaux d'emballage et d'autres tâches à plus forte valeur ajoutée. De nombreuses encaisseuses encaisse nettement plus de caisses par heure que des opérateurs ne peuvent le faire sur les mêmes voies.
Cependant, le gain de productivité résultant de la mise en œuvre d'encaisseuses dans les opérations de calibrage d'œufs dépend de la qualité de leur intégration avec la calibreuse d'œufs en amont. Un robot rapide présente peu d'intérêt s'il est fréquemment en manque d'œufs et ne peut pas fonctionner à pleine vitesse. Pour obtenir le meilleur retour sur investissement possible de vos machines, vous devez vous assurer qu'elles fonctionnent en permanence et à la capacité la plus élevée possible.
Cet article décrit certaines des considérations les plus importantes lors de l'intégration des encaisseuses avec les calibreuses d'œufs.
La première décision concerne l'emplacement d'installation des encaisseuses sur la calibreuse.
En règle générale, les voies d'encaissage automatisées doivent être situées aussi tôt que possible sur la calibreuse, tout en laissant en amont les voies d'emballage nécessaires pour les œufs fêlés, les déclassés, les alvéoles ou les produits spéciaux.
Dans la plupart des centres de conditionnement d'œufs, les une ou deux premières voies d'emballage sont utilisées pour les œufs fêlés ou autres déclassés. Le retrait précoce de ces œufs réduit le temps qu'ils passent à l'intérieur de la calibreuse. Cela réduit la charge de nettoyage et le risque que les œufs endommagés ne se cassent davantage en aval.
Bien que ce ne soit pas universel, pour la plupart des opérations de calibrage, les voies d'emballage 3 et 4 constituent souvent la première paire adaptée pour une encaisseuse.
La raison principale réside dans ce qui se passe lorsque l'encaisseuse ne peut plus accepter de produits.
Cela peut se produire parce que :
Lorsque cela se produit, la voie d'emballage correspondante passe au statut « pleine » et la calibreuse cesse de lui attribuer des œufs. Les œufs qui auraient dû aller vers cette voie d'emballage sont alors redistribués vers d'autres voies appropriées plus en aval.
Plus le nombre de voies restant après l'encaisseuse est élevé, plus il est facile pour la calibreuse de réorienter ce flux supplémentaire.
Un certain délai s'écoule entre le moment où une voie d'emballage devient pleine et l'arrêt complet du flux d'œufs vers cette voie. Des œufs ont peut-être déjà été attribués à cette voie et sont en cours d'acheminement dans la calibreuse. Par conséquent, il est utile de disposer de plusieurs voies en aval plutôt que de compter uniquement sur la voie d'emballage voisine.
C'est pourquoi nous recommandons de laisser au moins deux paires supplémentaires de voies en aval de la dernière encaisseuse, et de préférence davantage si la disposition de la calibreuse le permet.
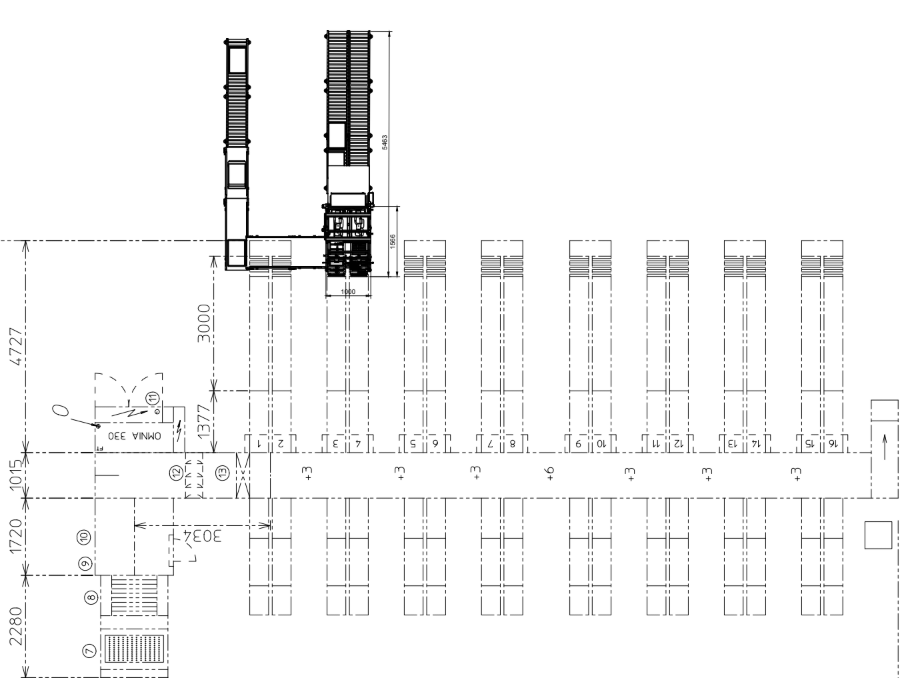
Figure 1 : Exemple de plan d'implantation Omnia FT montrant une encaisseuse sur les voies d'emballage 3 et 4 ainsi que plusieurs voies d'emballage en aval disponibles pour la redistribution.
Une encaisseuse à deux voies dispose normalement de la même capacité d’encaissage sur les deux voies. Pour utiliser l'équipement de manière efficace, vous devez fournir des quantités d'œufs similaires aux deux voies.
Cela devient particulièrement important lors du calibrage par poids.
La répartition par poids des œufs entrants est rarement uniforme. Des lots d'élevage ou des troupeaux individuels contiennent souvent en majorité une seule classe de poids, et cette répartition évolue avec l'âge du troupeau. Un lot entrant peut donc être composé principalement d'œufs moyens (M), tandis qu'un autre contient surtout des gros œufs (L).
Avec l'emballage manuel, une charge inégale sur les voies est généralement facile à gérer.
Un opérateur travaillant entre une voie M et une voie L peut simplement passer plus de temps à emballer la voie qui reçoit actuellement le plus d'œufs.
Une encaisseuse automatisée est moins flexible à cet égard. Si une voie reçoit 12 000 œufs par heure alors que la seconde n'en reçoit que 3 000, le robot de la seconde voie passera une grande partie de son temps à attendre, laissant la capacité inutilisée.
Lorsque les spécifications du produit le permettent, la solution la plus simple consiste à envoyer une plage de poids plus large vers les voies d'emballage automatisées.
La calibreuse dispose alors de plus de flexibilité pour répartir les œufs entre les voies en fonction de la capacité disponible, plutôt que d'être contrainte par une classe de poids stricte.
Si les œufs M et L doivent rester des produits distincts, les deux voies d'encaissage peuvent être attribuées dynamiquement à la classe de poids dominante.
Par exemple :
L'opérateur de la calibreuse modifie l'attribution des voies lorsque la répartition du poids entrant change.
C'est généralement plus efficace que d'attribuer en permanence une voie automatisée au M et une au L.
Une planification intelligente de la production peut encore améliorer l'utilisation.
Si la répartition approximative du poids des lots d'élevage entrants est connue, les lots ayant des poids d'œufs similaires peuvent être traités consécutivement. Un centre de conditionnement peut, par exemple, traiter principalement des troupeaux produisant du M le matin et des troupeaux produisant du L l'après-midi.
Les lots entrants peuvent être groupés à l'aide des informations sur le troupeau, des poids moyens historiques des œufs ou d'échantillonnages avant le calibrage.
Cela réduit les changements de produits et facilite le maintien de toutes les voies d'emballage automatisées à pleine capacité.
Lors de l'utilisation d'une encaisseuse, nous recommandons d'utiliser la fonction Contrôle de capacité (Capacity Control) sur les voies d'emballage connectées.
Au lieu de permettre à la calibreuse d'envoyer autant d'œufs correspondants que possible à une voie d'emballage, le Contrôle de capacité permet à l'opérateur de spécifier un flux cible en œufs par heure.
Le Contrôle de capacité est particulièrement utile pour l'encaissage robotisé car la vitesse d'encaissage atteignable varie selon le conditionnement grand public, la caisse de transport et le schéma d'emballage.
L'emballage de boîtes de 10 œufs dans une caisse plastique EPS 156 peut avoir une capacité maximale différente de l'emballage de boîtes de 6 œufs dans une caisse en carton de 144 œufs.
Le réglage de la calibreuse doit être ajusté à chaque changement de produit.
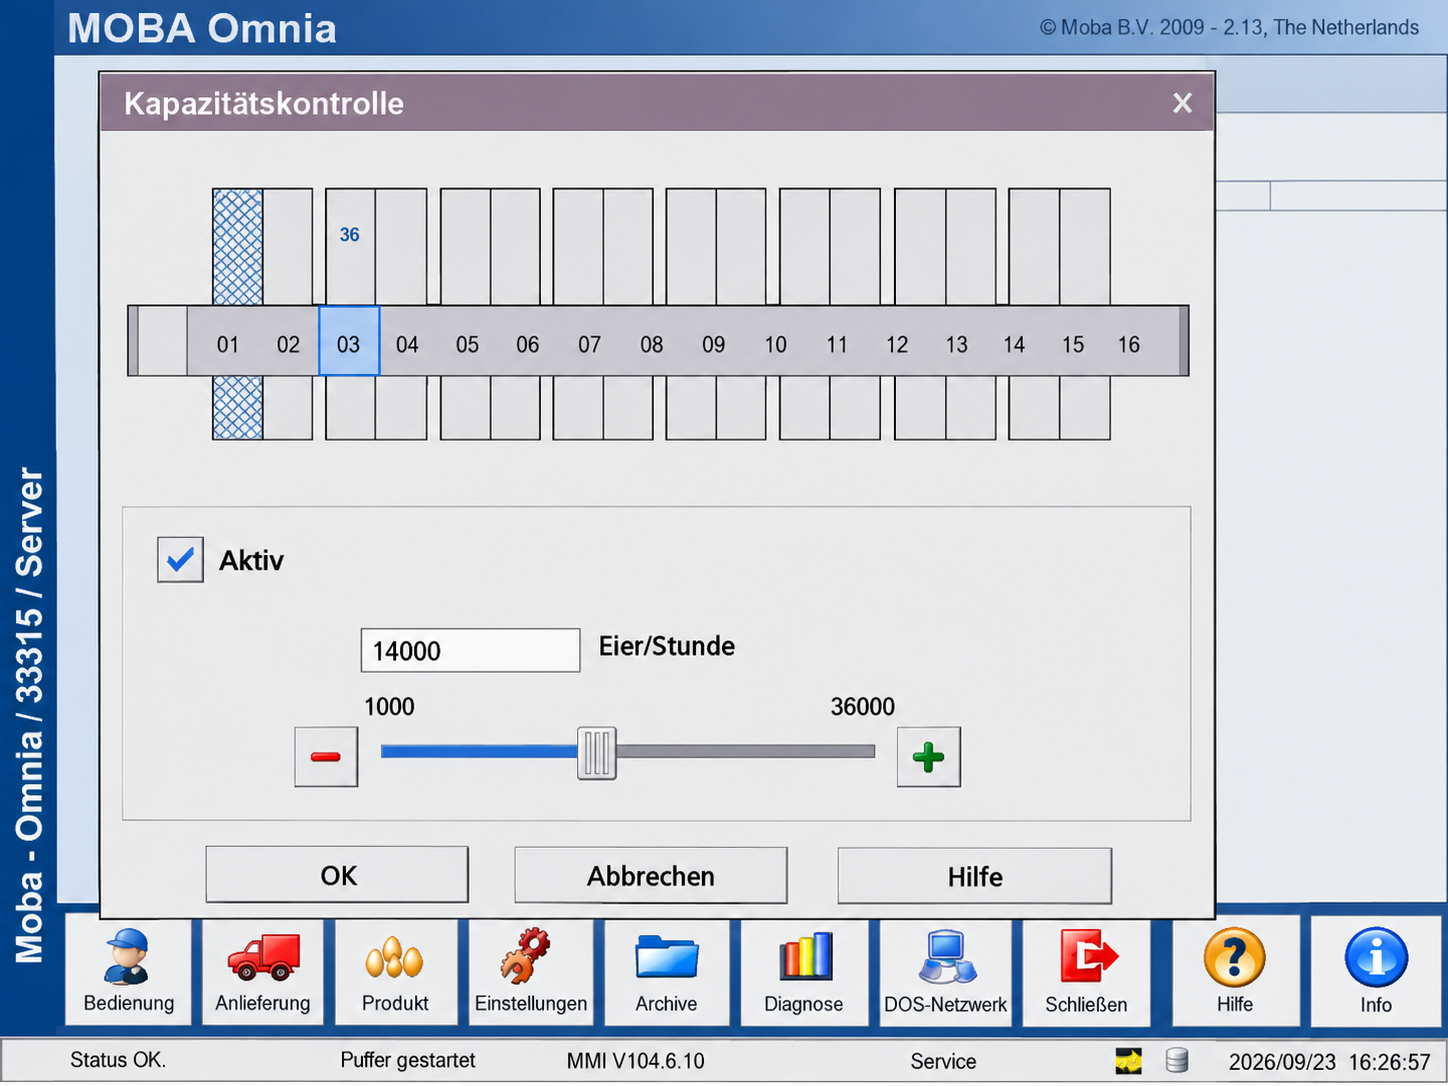
Figure 2 : Exemple d'utilisation de la fonction Contrôle de capacité (Capacity Control) de Moba pour régler le flux cible à 14 000 œufs par heure sur la voie 3.
De manière contre-intuitive, le point de consigne du Contrôle de capacité n'a pas besoin d'être exactement égal à la vitesse maximale de votre encaisseuse.
Le flux d'œufs à travers une calibreuse n'est pas parfaitement continu. Même si une voie d'encaisseuse peut traiter 20 000 œufs par heure, il y aura souvent des périodes où moins d'œufs de la classe requise arrivent sur sa voie d'emballage.
Si le Contrôle de capacité est également réglé sur exactement 20 000 œufs par heure, ces creux laissent l'encaisseuse en attente et réduisent sa productivité moyenne.
Nous recommandons donc de régler la vitesse cible de la voie environ 5 à 10 % au-dessus de la capacité maximale de l'encaisseuse.
Pendant les périodes de forte alimentation, les conditionnements grand public supplémentaires s'accumulent entre la voie d'emballage et l'encaisseuse. Lors de courtes interruptions d'approvisionnement, l'encaisseuse absorbe le tampon au lieu d'attendre.
Si le tampon devient plein, l'encaisseuse active le signal « plein » de la voie d'emballage, et les œufs en excès sont attribués à d'autres voies appropriées.
L'objectif n'est pas de faire correspondre parfaitement le flux d'œufs instantané au robot. Au contraire, la calibreuse, le convoyeur d'accumulation, l'encaisseuse et le mécanisme de dérivation (bypass) travaillent ensemble pour maintenir le robot à pleine vitesse.
Régler la valeur bien plus haut que nécessaire apporte peu de bénéfices. Cela remplit le tampon plus rapidement et amène la voie d'emballage à passer plus souvent en dérivation.
Considérons une Moba Omnia FT avec une encaisseuse à deux voies raccordée aux voies d'emballage 3 et 4.
Supposons que la combinaison actuelle de boîte et de caisse donne à l'encaisseuse une capacité maximale de : 20 000 œufs/heure par voie
Un point de départ raisonnable pour le Contrôle de capacité serait de 21 500 œufs/heure par voie, soit environ 7 % au-dessus de la capacité nominale de l'encaisseuse.
Si les deux voies reçoivent suffisamment d'œufs, la calibreuse peut ainsi envoyer initialement jusqu'à environ 40 000 œufs par heure vers les deux voies automatisées.
L'encaisseuse elle-même traite jusqu'à environ 40 000 œufs par heure. La différence à court terme est absorbée par les convoyeurs d'accumulation devant les robots.
Lorsque le flux d'œufs entrant chute temporairement en dessous de 40 000 œufs par heure, l'encaisseuse continue de travailler à partir des conditionnements grand public accumulés et reste productive.
Si un convoyeur se remplit complètement, l'encaisseuse active l'entrée « plein » sur cette voie d'emballage Moba. La calibreuse cesse alors d'envoyer des œufs supplémentaires à cette voie et les attribue à d'autres voies d'emballage appropriées en aval.
Une fois que le capteur de tampon plein est de nouveau dégagé, le signal plein est désactivé et la calibreuse alimente de nouveau la voie. Cela permet de maintenir le fonctionnement à sa capacité maximale.
Pour tirer le meilleur parti de vos encaisseuses autonome, tout se résume à ces principes simples :
En prenant en compte ces points lors de l'implantation, de la configuration de la calibreuse et de la planification de la production, la calibreuse d'œufs et l'encaisseuse peuvent fonctionner comme un système d'emballage coordonné unique, permettant aux robots de passer plus de temps à remplir effectivement des caisses.

Johannes is the co-founder of Witty Machines.
